Bauhandbuch & Dokumentation
Alle Inhalte des ESD-Car-DIY-Bundles (v1.1.0), kategorisiert nach Themen. Nutze den 3D-Teile-Finder, um jedes Bauteil direkt am Fahrzeugmodell zu verorten – oder springe zu Anleitungen, Druckdaten, Platinen und Software.
3D-Teile-Finder – wo sitzt welches Bauteil?
Erste Schritte – die offiziellen Guides
Setup Guide
Der Einstiegspunkt: Überblick über den Bauprozess, empfohlene Werkzeuge und die Struktur des DIY-Bundles.
Guide öffnen → SCHRITT 1Stückliste Mechanik
Alle Kaufteile für den mechanischen Aufbau: Lager, Wellen, Schrauben, Servos, Motor und Räder.
Guide öffnen → SCHRITT 2Stückliste Elektronik
Bauteile und Komponenten für die elektrische Ausstattung – von Raspberry Pi bis zu den Sensoren.
Guide öffnen → SCHRITT 33D-Druck-Guide
Druckeinstellungen, Materialempfehlungen (PETG) und Hinweise zu den vorbereiteten Druckprofilen.
Guide öffnen → SCHRITT 4Fahrzeugmontage
Schritt-für-Schritt-Anleitung für den Zusammenbau: Achsen, Getriebe, Chassis, PCB-Stack und Sensorik.
Guide öffnen → SCHRITT 5Systemarchitektur
Wie Raspberry Pi 5, Pico, ROS 2 und die Boards zusammenspielen – Einführung in die Software-Landschaft.
Guide öffnen → SCHRITT 6Raspberry-Setup
Betriebssystem-Installation und Konfiguration des Raspberry Pi 5 als Fahrzeugrechner.
Guide öffnen → SCHRITT 7Software-Doku
Detaildokumentation der Fahrzeugsoftware: Nodes, Topics, Kalibrierung und Inbetriebnahme.
Guide öffnen →Mechanik – 3D-Druckdaten & CAD
Chassis & PCB-Stack · Mechanics/chassis
Grundgerüst des Fahrzeugs: Aluminium-Profil-Basisplatte, gedruckter Platinen-Stack, Felgen und der Fahrzeugständer für Arbeiten am Fahrzeug.
| Druckjob (G-Code) | Schicht | Material | Drucker | Druckzeit |
|---|---|---|---|---|
| vehicle_stand-rims | 0,3 mm | PETG | MK3S | 5 h 51 min |
| PCB_Stack-01-topInsert-RaspInserts | 0,3 mm | PETG | MK3S | 5 h 20 min |
| PCB_Stack-mountingPlate | 0,3 mm | PETG | MK3S | 4 h 19 min |
| PCB_Stack-02 | 0,3 mm | PETG | MK3S | 2 h 0 min |
CAD-Quellen (STEP / 3MF) anzeigen
Angetriebene Achse · Mechanics/driven_axle
Hinterachse mit Schrittmotor, Getriebegehäusen und dem vollständig 3D-gedruckten Kegelrad-Differential inkl. aller Zahnräder und Antriebswellen.
| Druckjob (G-Code) | Schicht | Material | Drucker | Druckzeit |
|---|---|---|---|---|
| complete_driven-axle | 0,3 mm | PETG | MK3S | 5 h 20 min |
| differential_gearbox | 0,3 mm | PETG | MK3S | 2 h 40 min |
CAD-Quellen (STEP / 3MF) anzeigen
Achsschenkel & Lenkung · Mechanics/axle_beam-ends
Die vier Achs-Enden mit Radaufhängung, Servo-Zahnrädern für die Lenkung und dem Encoder-Codewheel für die Odometrie. Der Ordner iterations_axle_seatEncoded/ enthält 8 Design-Iterationen (216–224) des encodierten Achssitzes.
| Druckjob (G-Code) | Schicht | Material | Drucker | Druckzeit |
|---|---|---|---|---|
| complete_axle-beam-ends | 0,3 mm | PETG | MK3S | 8 h 53 min |
CAD-Quellen (STEP / 3MF) anzeigen
Halterungen & Werkzeuge · Mechanics/mounts_and_tools
Sensorhalterungen (Kamera, LIDAR/Gyro, Ultraschall), Akku-Anschluss sowie Montagewerkzeuge wie Lager-Einpresshilfen und die Radkalibrier-Lehre.
| Druckjob (G-Code) | Schicht | Material | Drucker | Druckzeit |
|---|---|---|---|---|
| general-mounts_tools | 0,3 mm | PETG | MK3S | 5 h 26 min |
CAD-Quellen (STEP / 3MF) anzeigen
Elektronik – eigene Leiterplatten (KiCad 7)
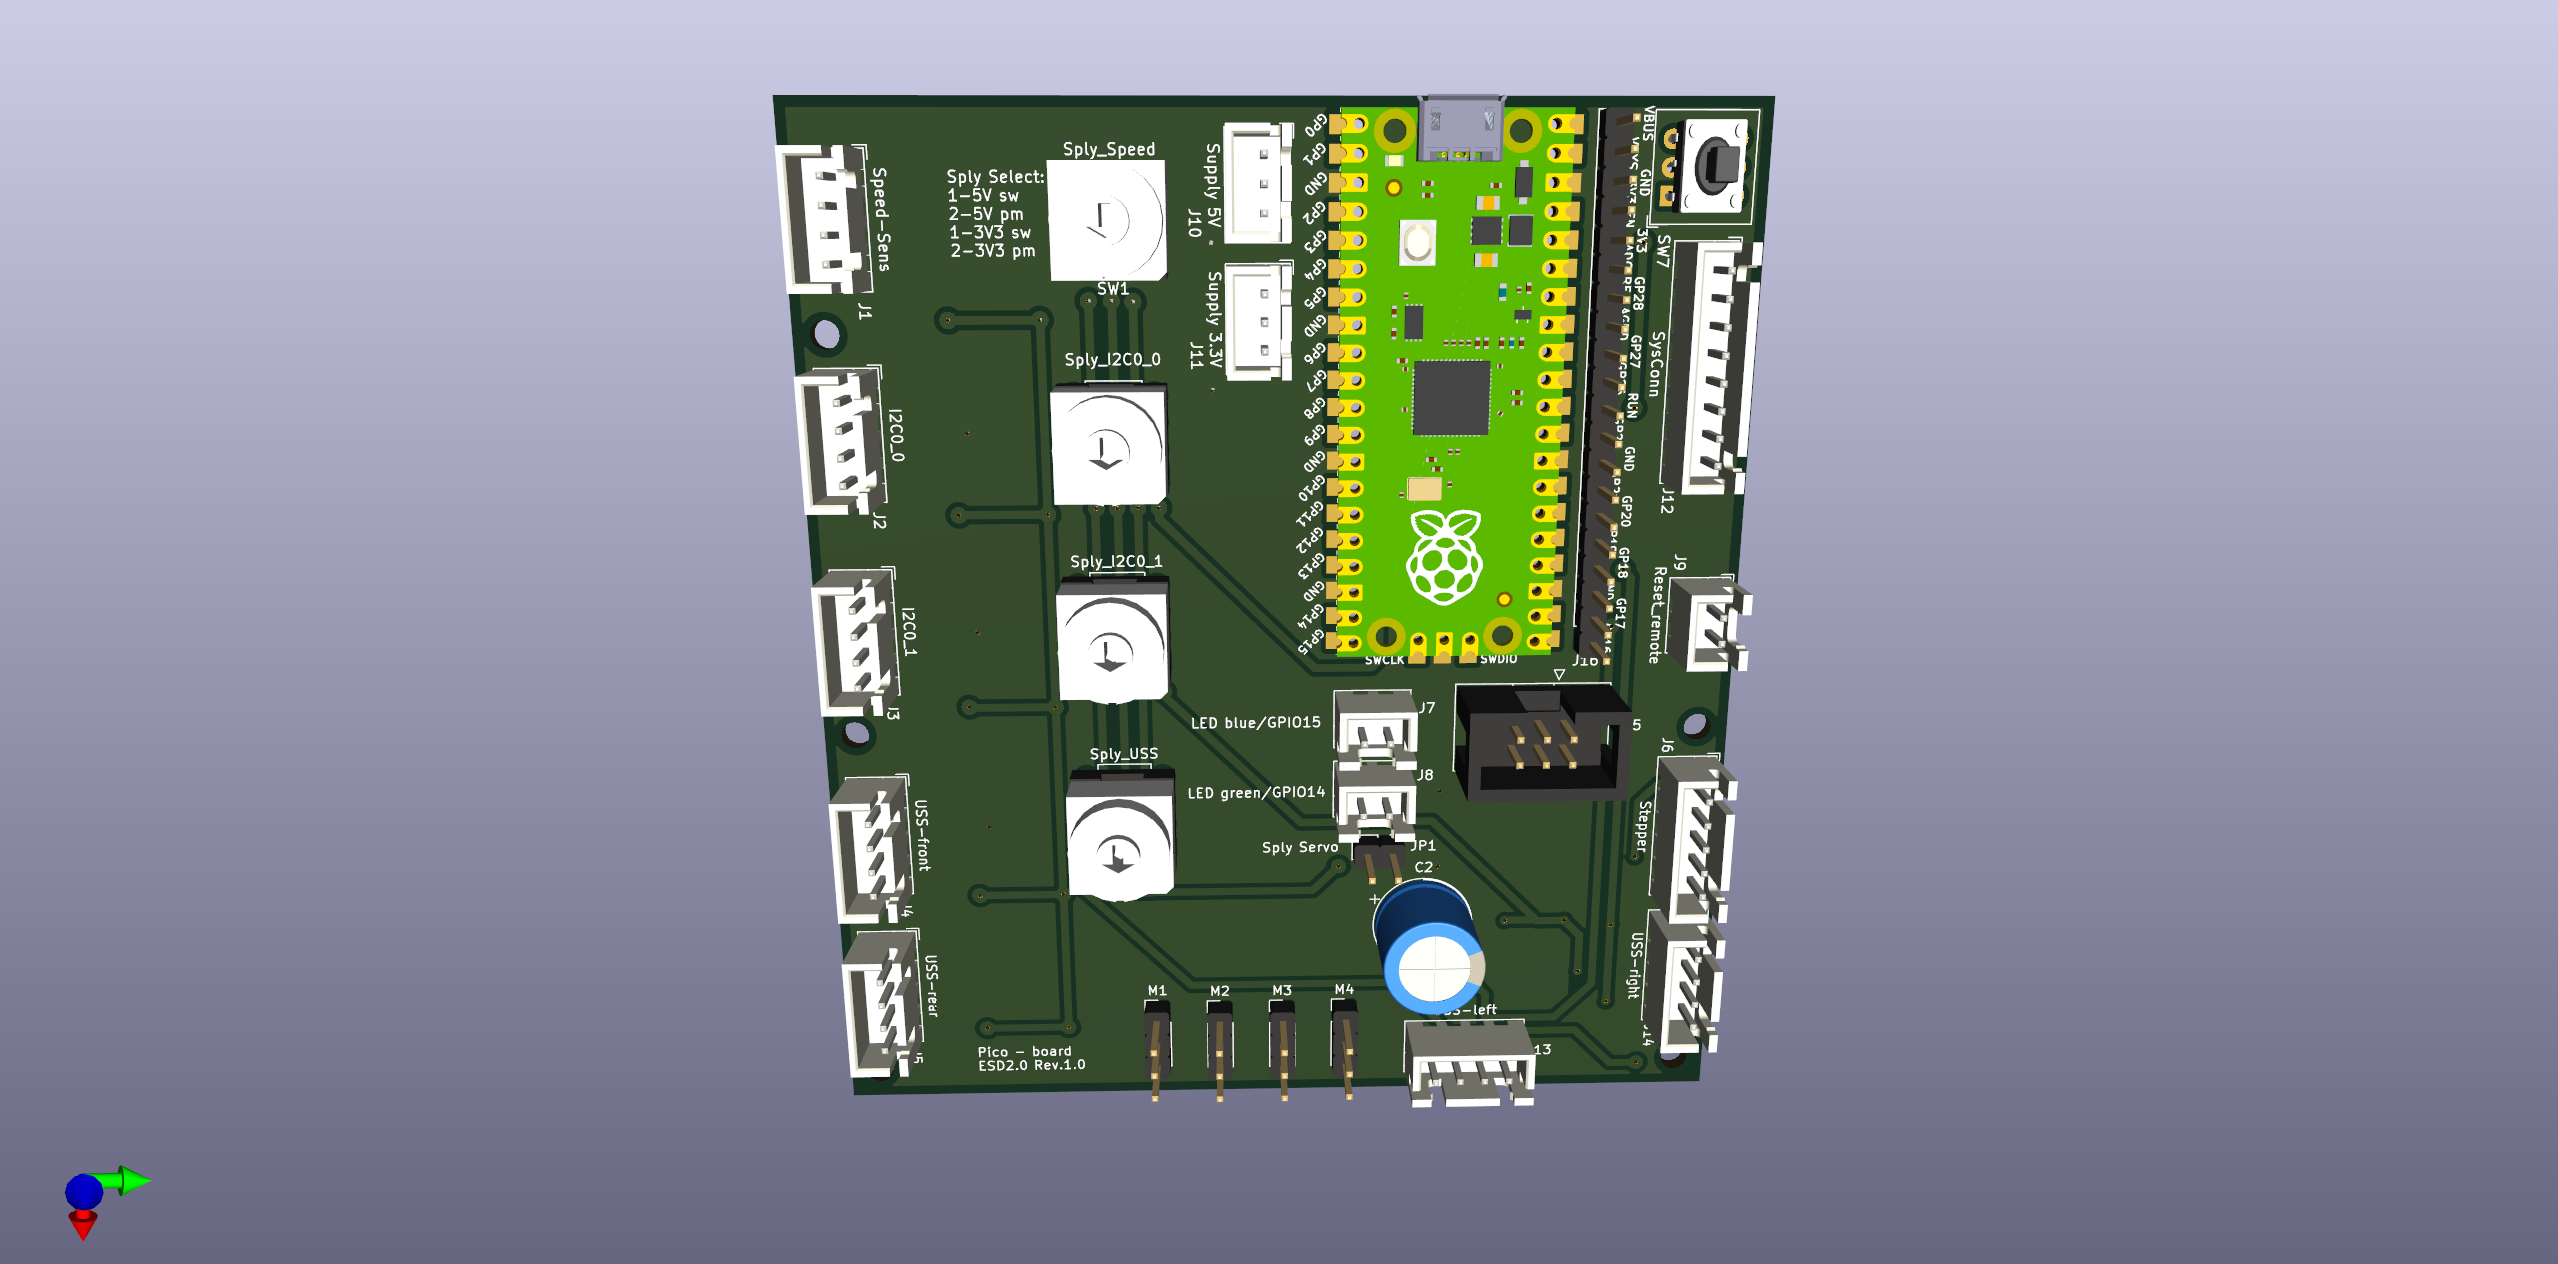
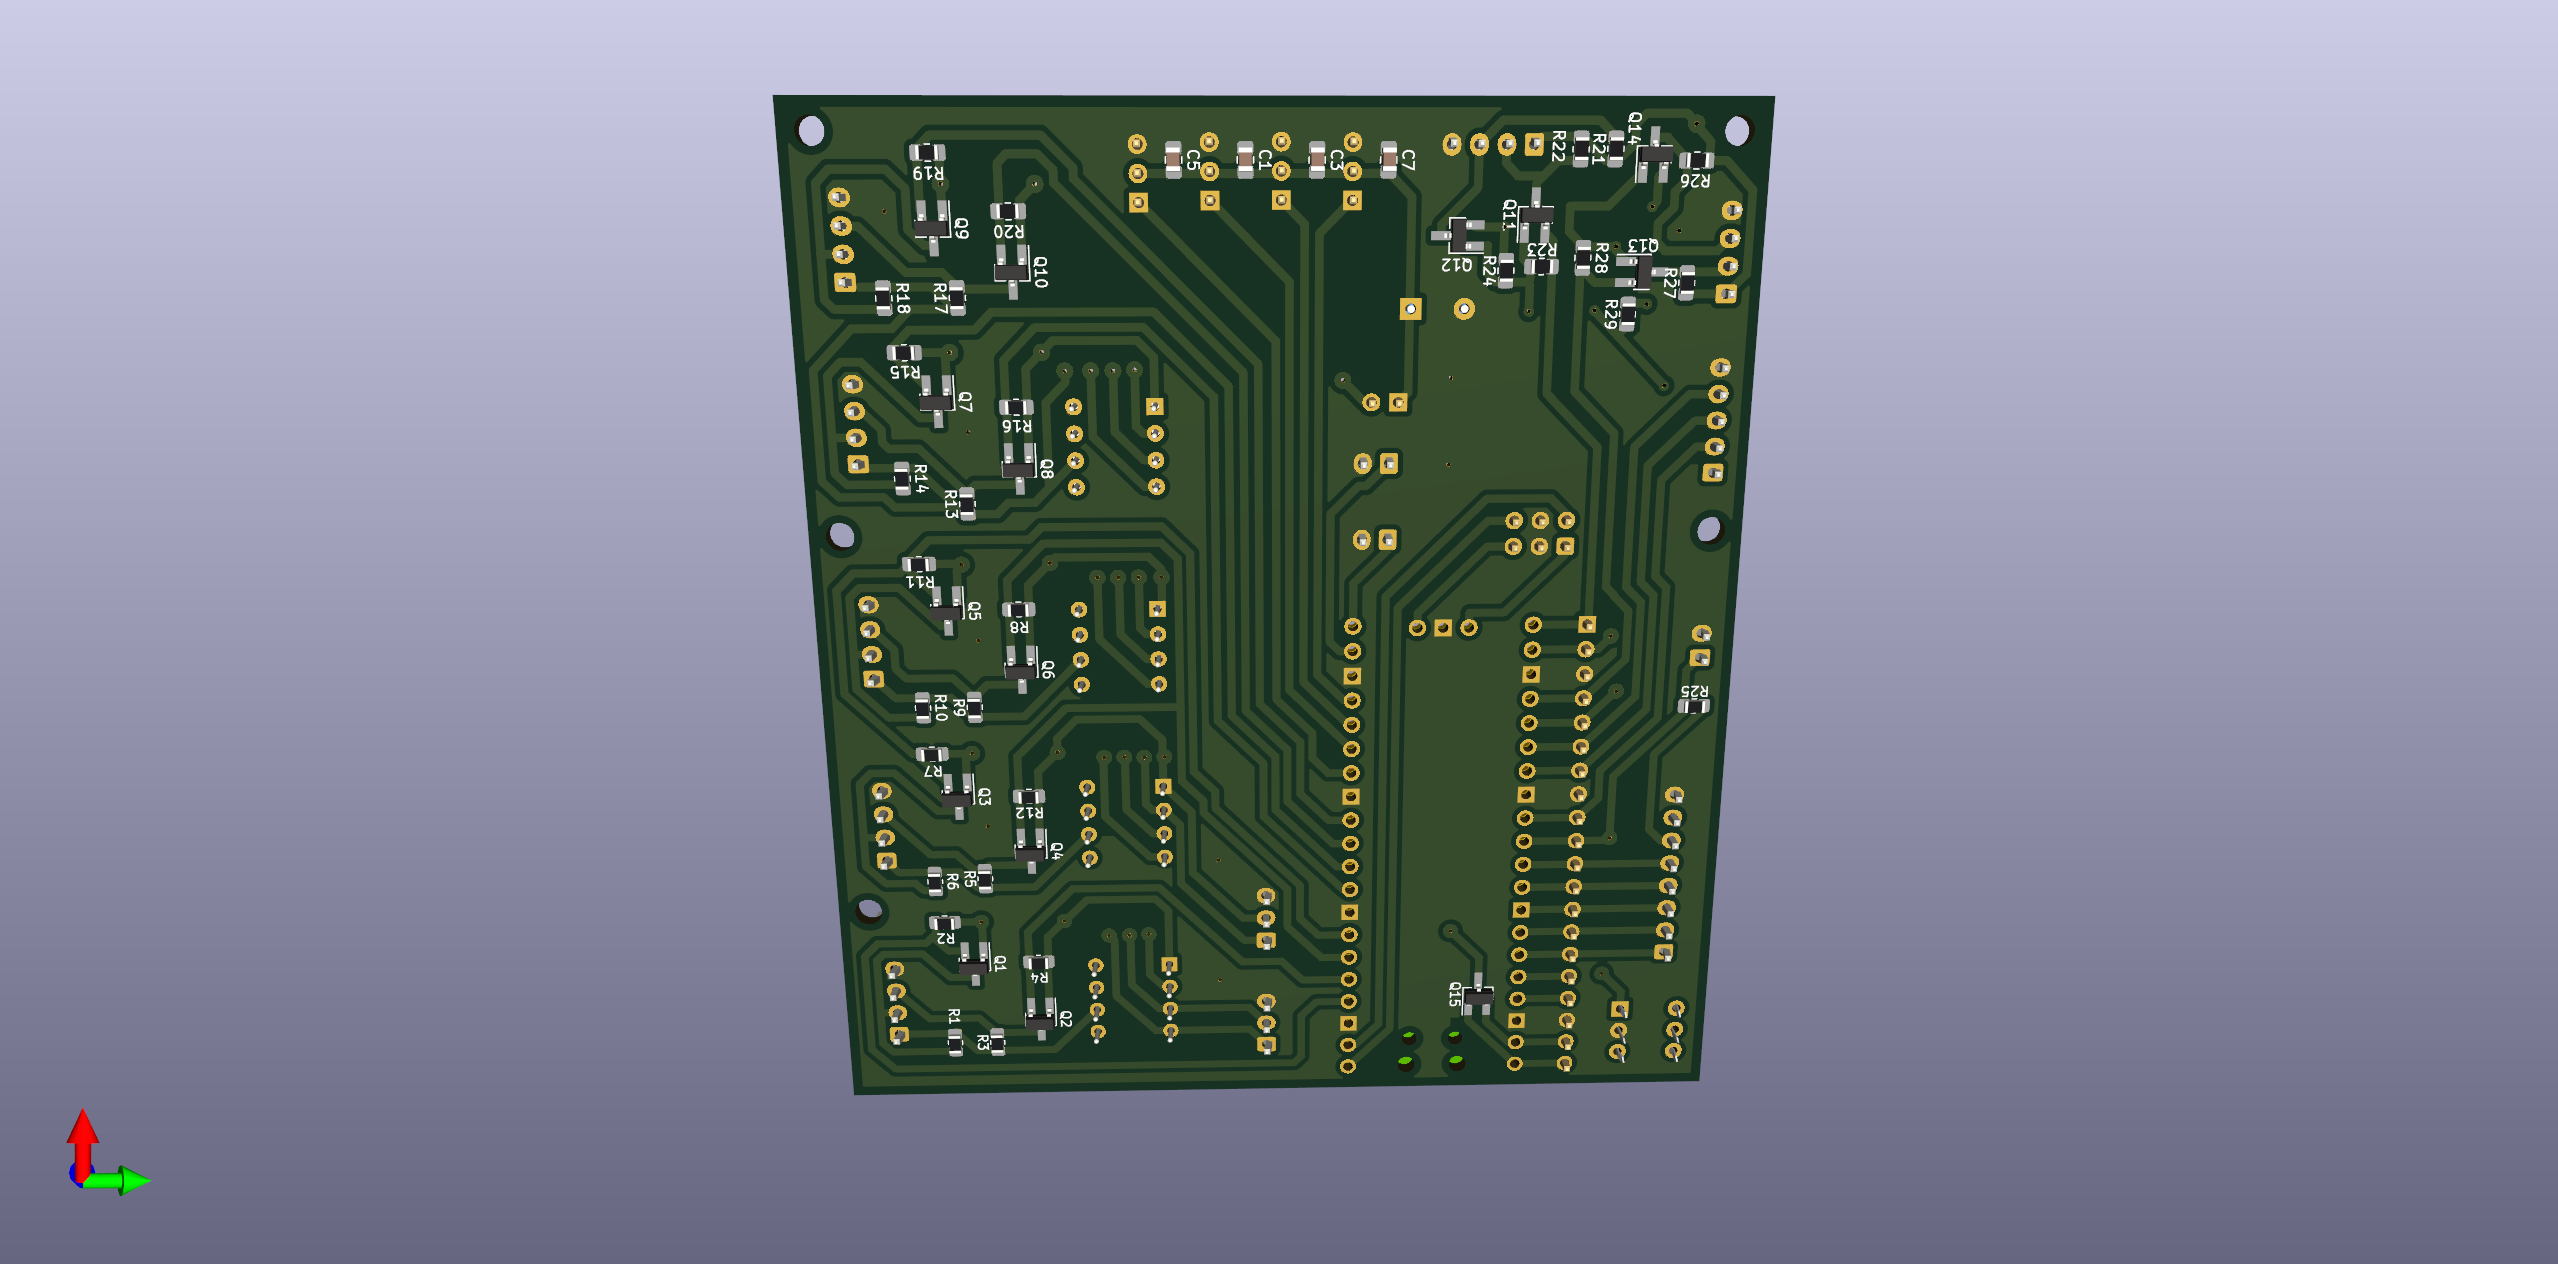
Car 2.0 Adapter-Boards
Verbindet die Komponenten des PCB-Stacks: Signal-Routing zwischen Raspberry Pi, Pico, Sensorik und Aktorik. Ansicht: Ober- und Unterseite.
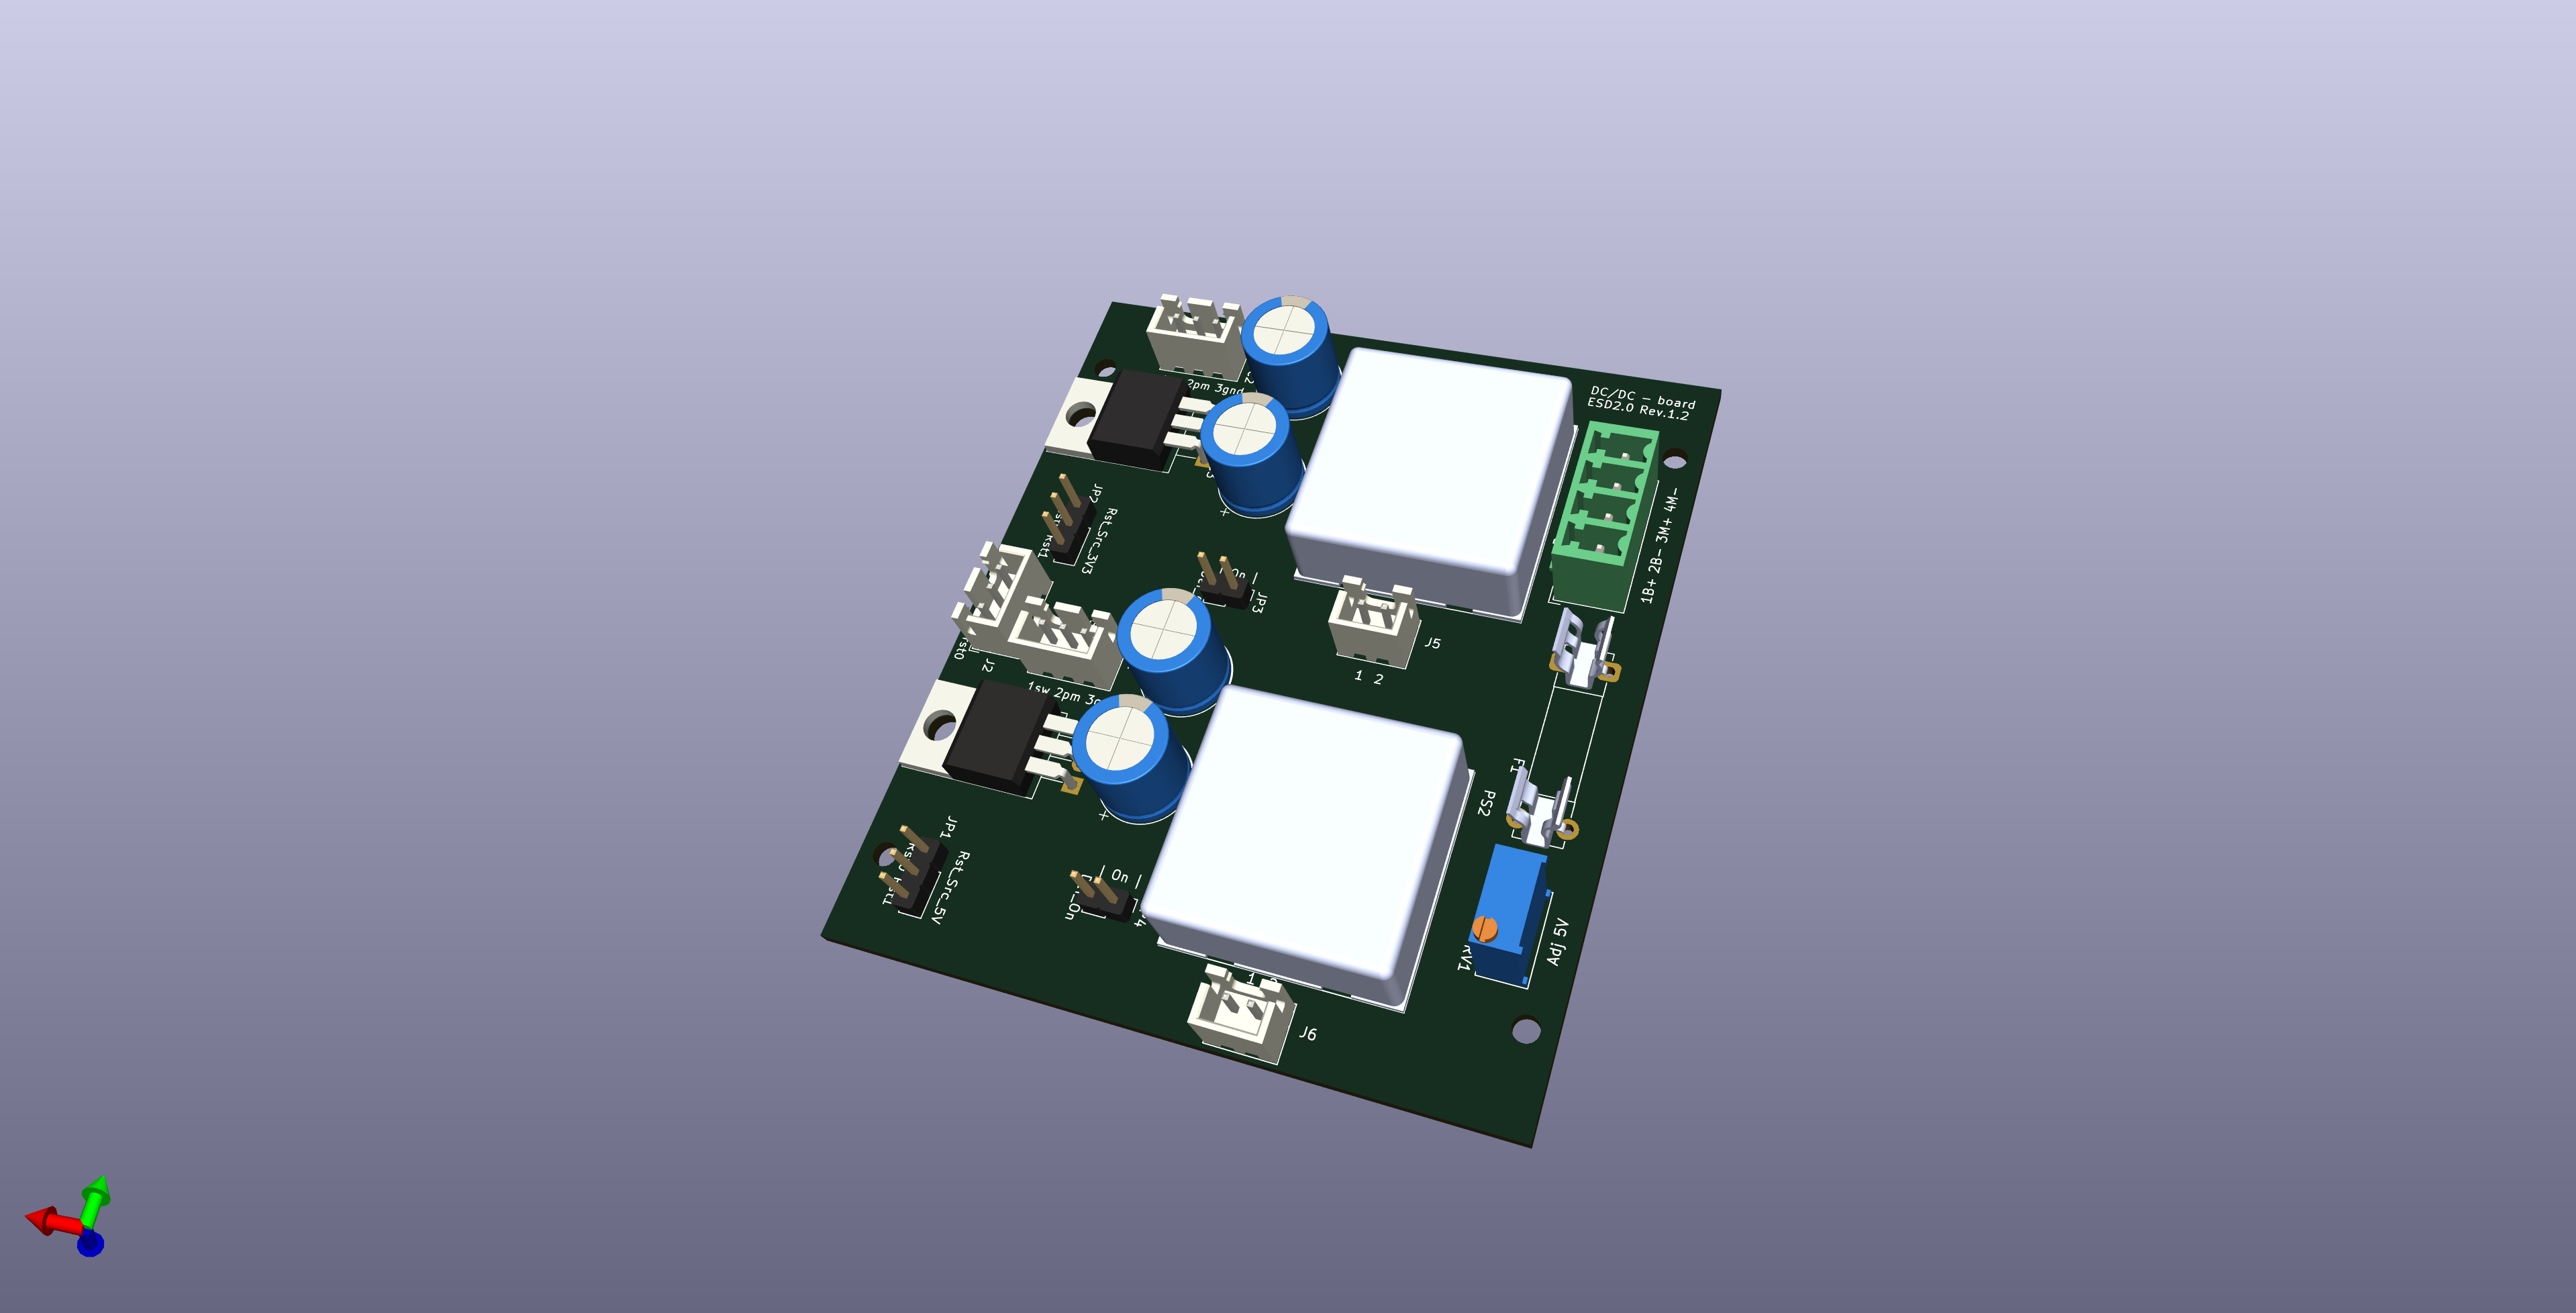
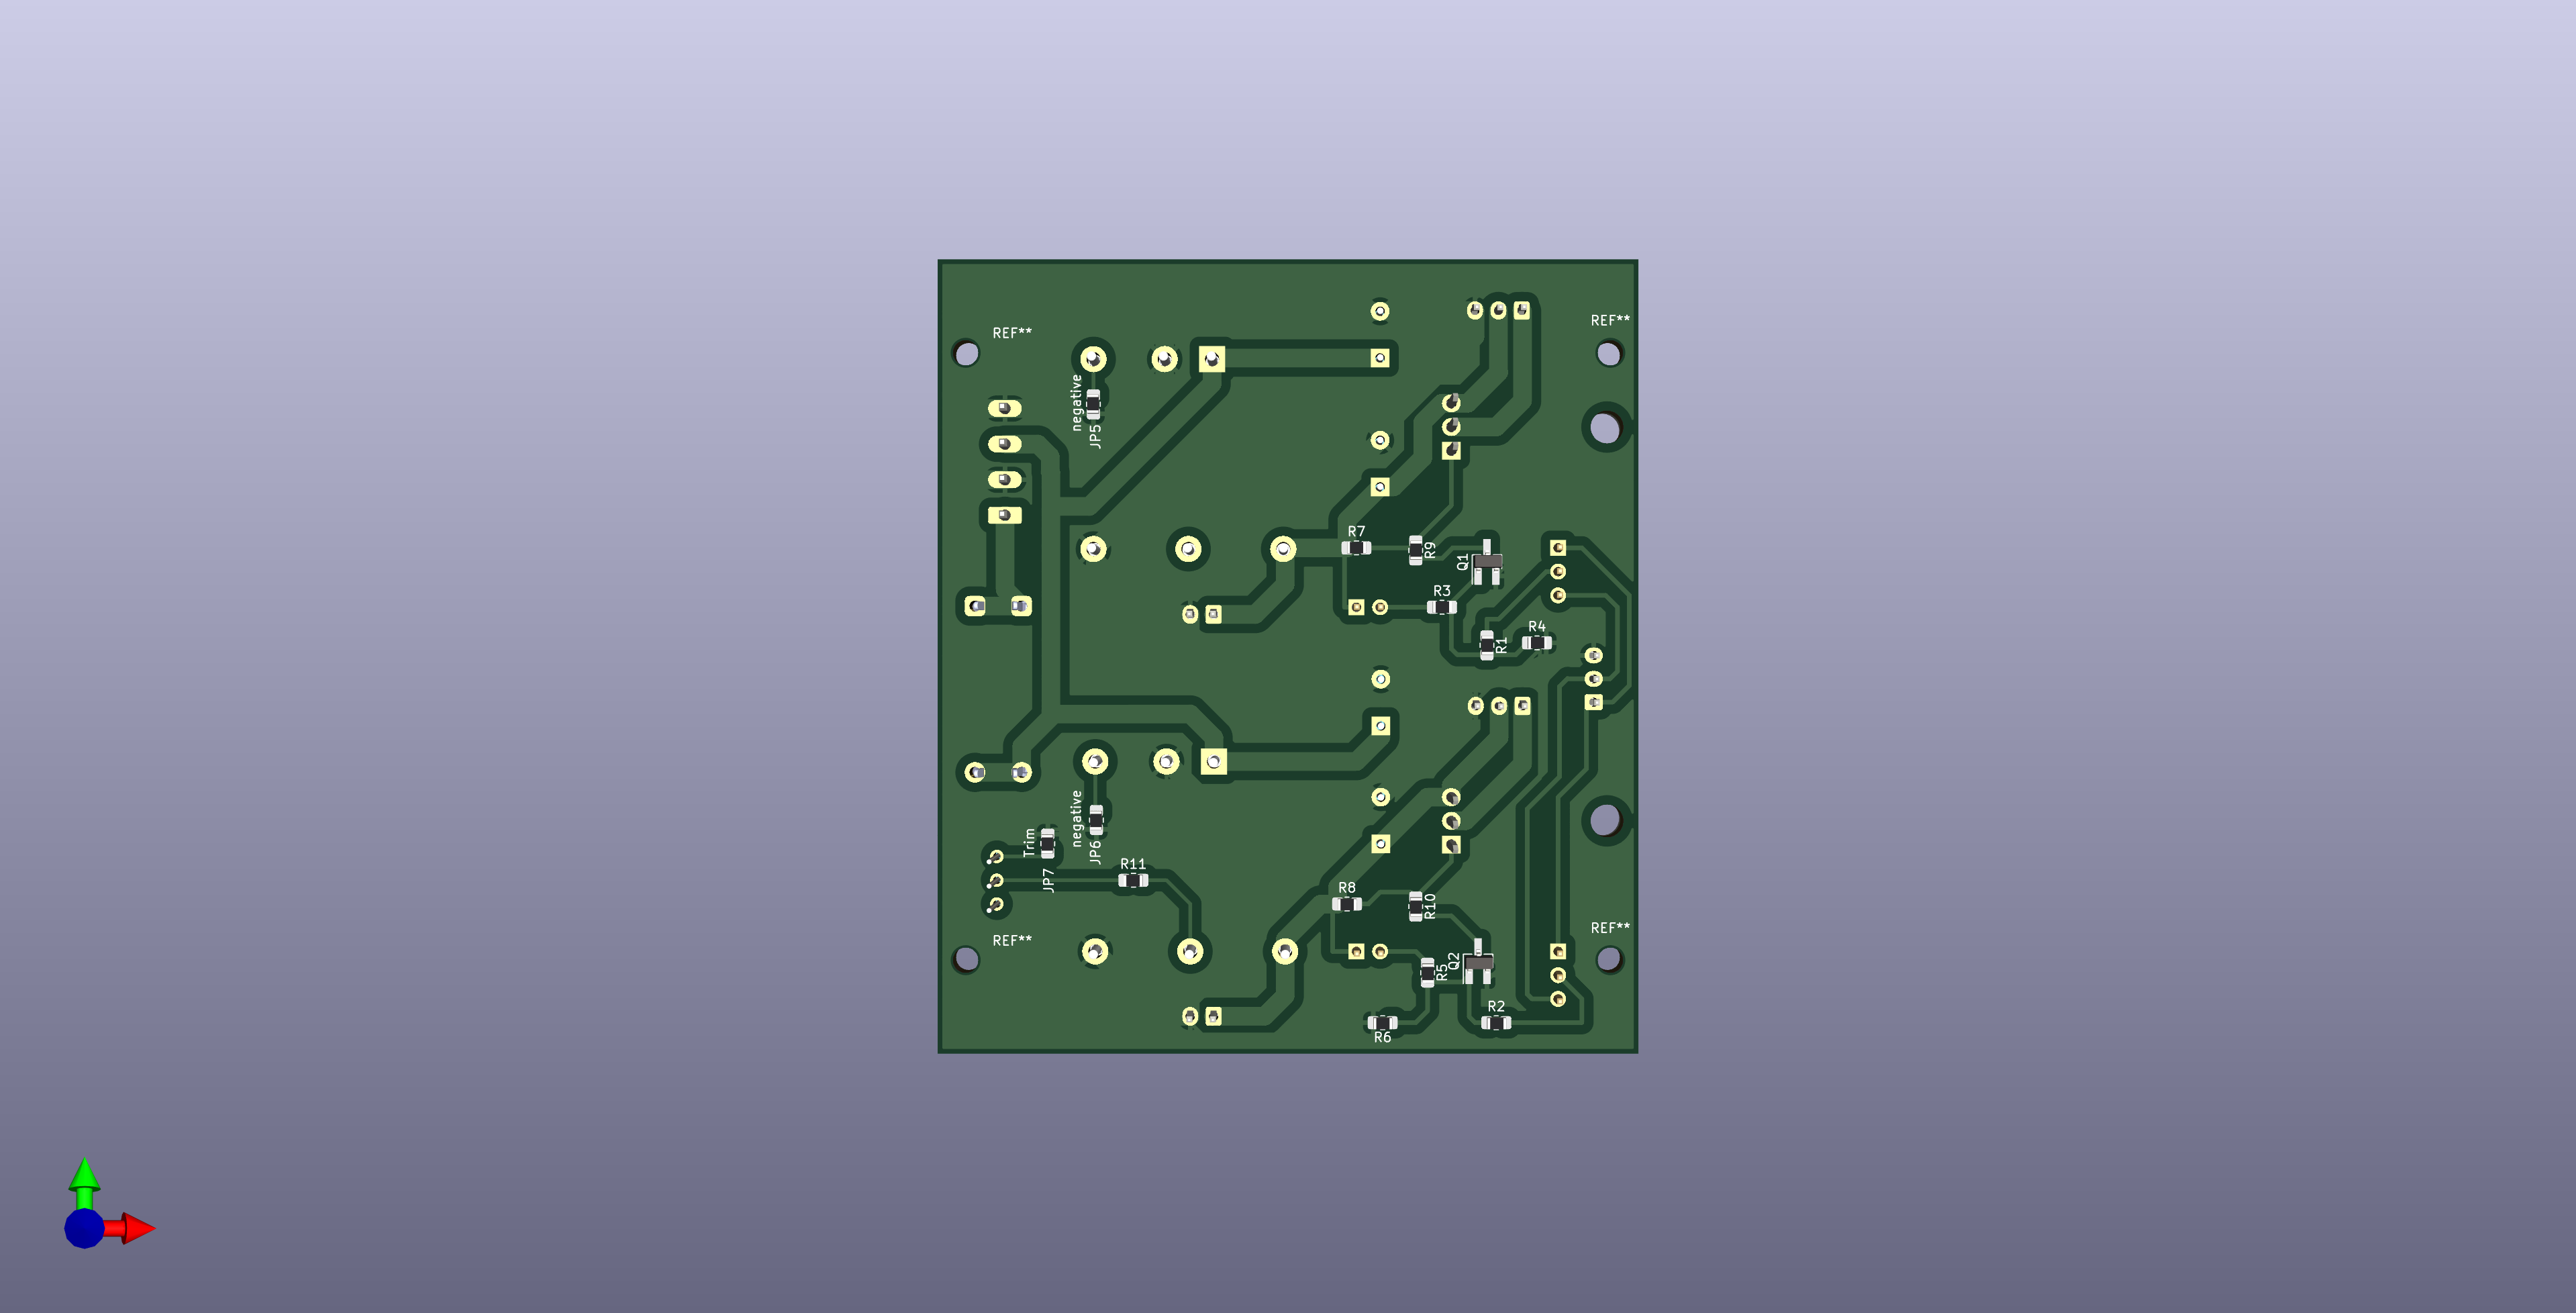
Car 2.0 DC/DC-Board
Spannungsversorgung des Fahrzeugs: wandelt die Akkuspannung in die Versorgungsspannungen für Rechner, Motor und Sensorik. Ansicht: Vorder- und Rückseite.
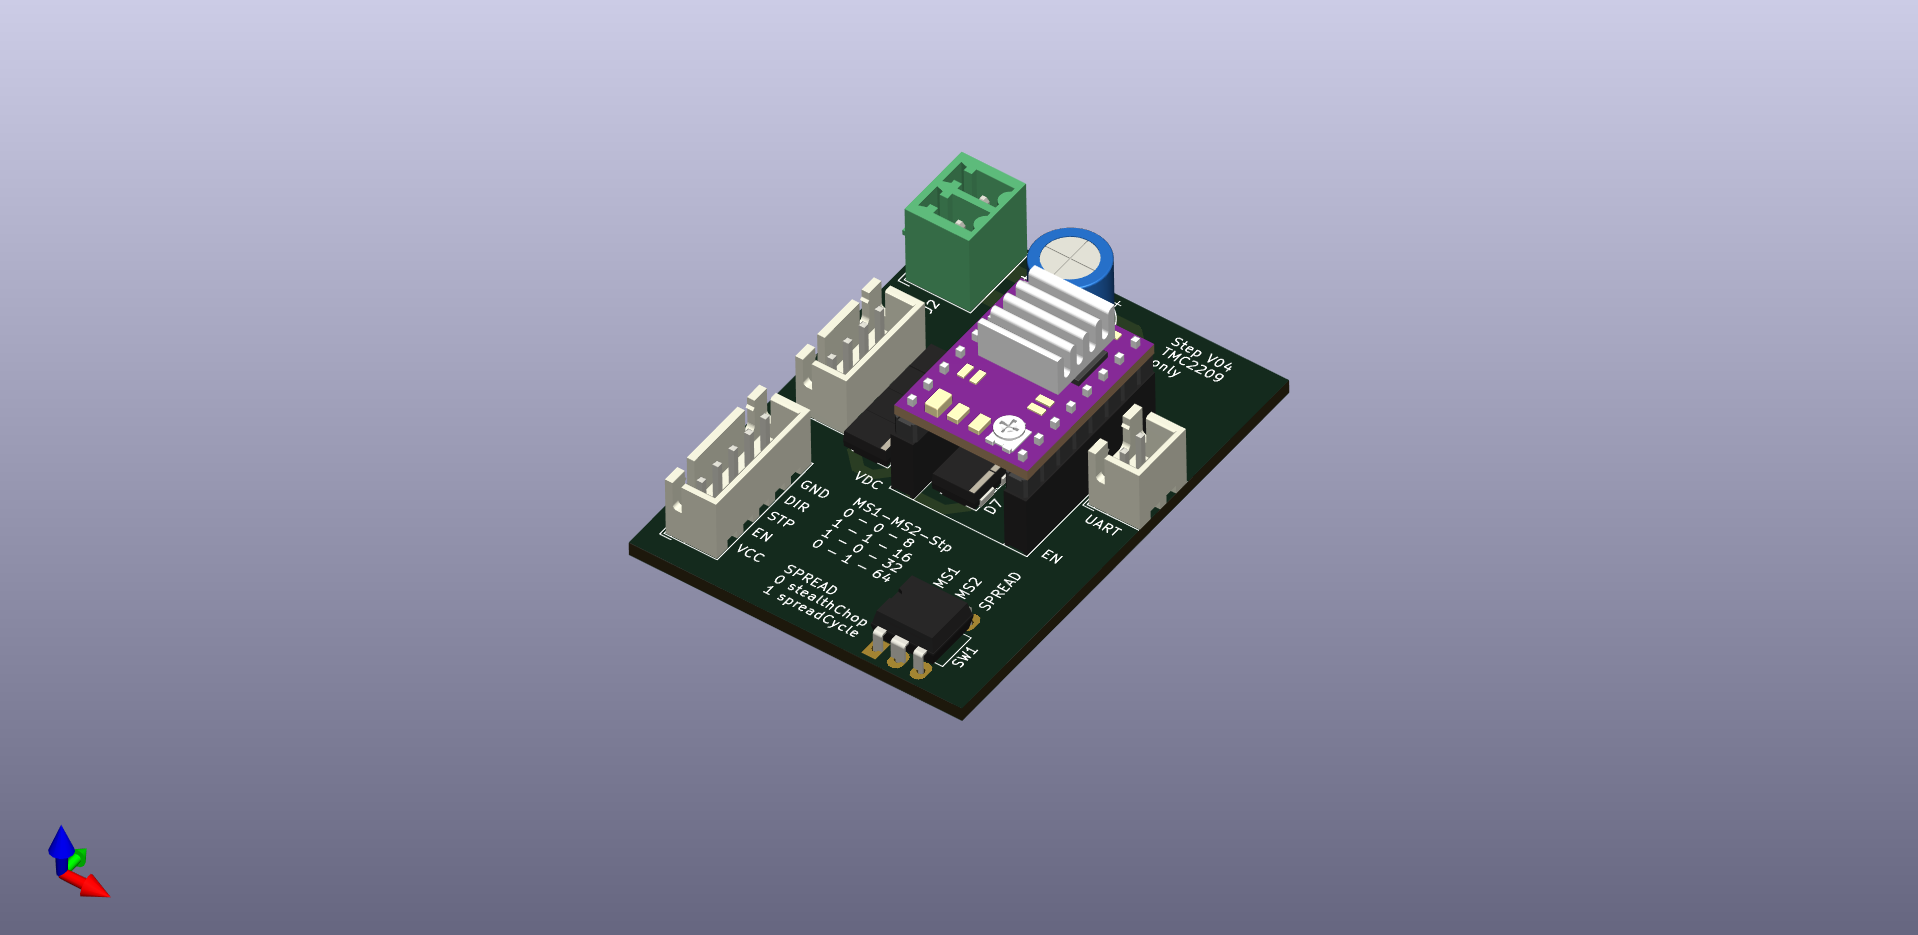
Stepper-Treiber
Treiberplatine für den Antriebs-Schrittmotor SF2421 – sitzt im PCB-Stack und wird vom Pico angesteuert.
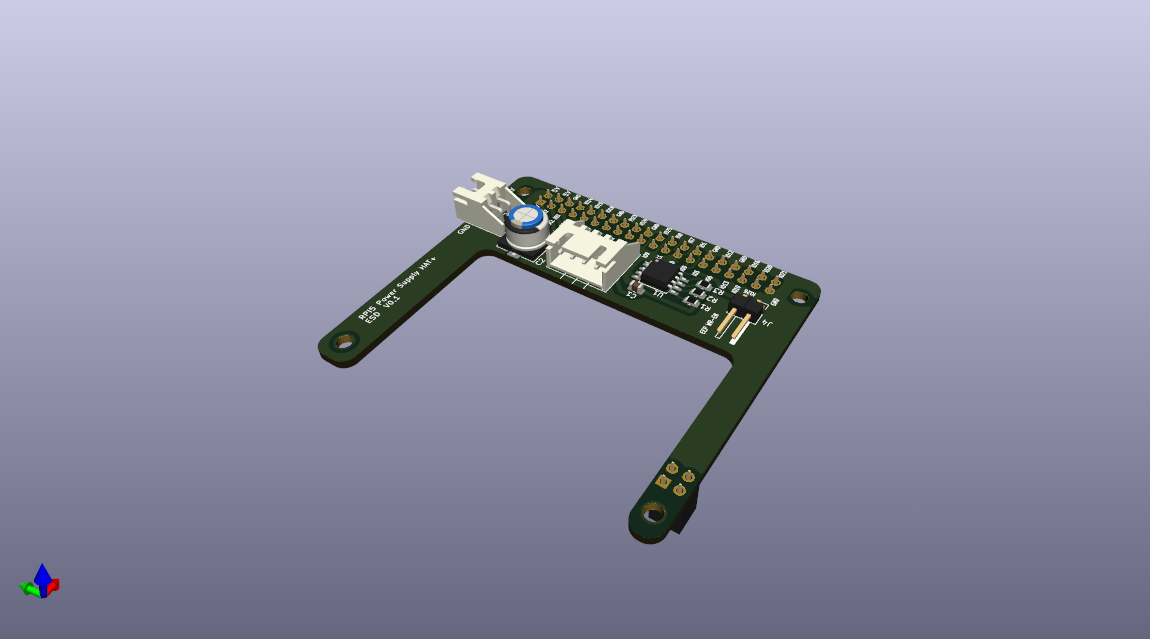
RPi-5-Header-Board
Header-Platine für den Raspberry Pi 5: führt die GPIO-Signale sauber auf den Stack und trägt den Power-HAT-EEPROM.
Software – Pico-Firmware & ROS-2-Pakete
🎛 Raspberry Pi Pico – Firmware
Fertige Firmware für den Mikrocontroller, der Motor, Servos und Sensoren in Echtzeit ansteuert.
- firmware.uf2 – Pico mit gedrückter BOOTSEL-Taste anschließen und die Datei auf das erscheinende Laufwerk kopieren.
🤖 Raspberry Pi 5 – ROS-2-Workspace
Quellcode des Fahrzeugrechners. Das Archiv direkt auf dem Pi (Ubuntu) entpacken, damit das Linux-Dateiformat erhalten bleibt.
- odometry – Positionsschätzung aus Encoder-Daten (inkl. Tests)
- calibration – publiziert Kalibrierdaten (CalibData_default.json)
- motion_test – Testfahrten über command.json
- ros_custom_msgs – eigene Messages, Services & Actions
- rpi5_install – install.sh / install_root.sh
- hat – EEPROM-Daten für den Power-HAT
📡 ROS-Schnittstellen
Die wichtigsten eigenen Definitionen aus ros_custom_msgs:
- Messages: VehicleData, CalibrationData, ActuatorTest, ActuatorTestData, SystemMonitor, TopologyMap, Vertex
- Service: MotionControl
- Action: MoveToTarget